






GPT-6.1 Sol参与活体大脑手术!三轮定位,一次比一次准
机器之心热度: 4395
Exin Therapeutics公司利用GPT-6.1 Sol模型参与真实小鼠活体脑部手术定位,通过三轮操作结合外科医生实时反馈,模型在解剖标志识别(Bregma/Lambda)的耗时、纠错次数和定位误差上均显著提升,验证了AI基于真实经验的上下文学习能力。
 摘要由 Mars AI 生成
本摘要由 Mars AI 模型生成,其生成内容的准确性、完整性还处于迭代更新阶段。
在小鼠脑部手术中,考验操作者的往往是进针之前的一个细节:找到头骨上几个极其关键的解剖标志。这些点看起来不起眼,却决定了后续手术坐标如何计算。位置稍有偏差,针头就可能无法准确抵达预定的脑区。
现在,AI 也开始学习这项操作了。
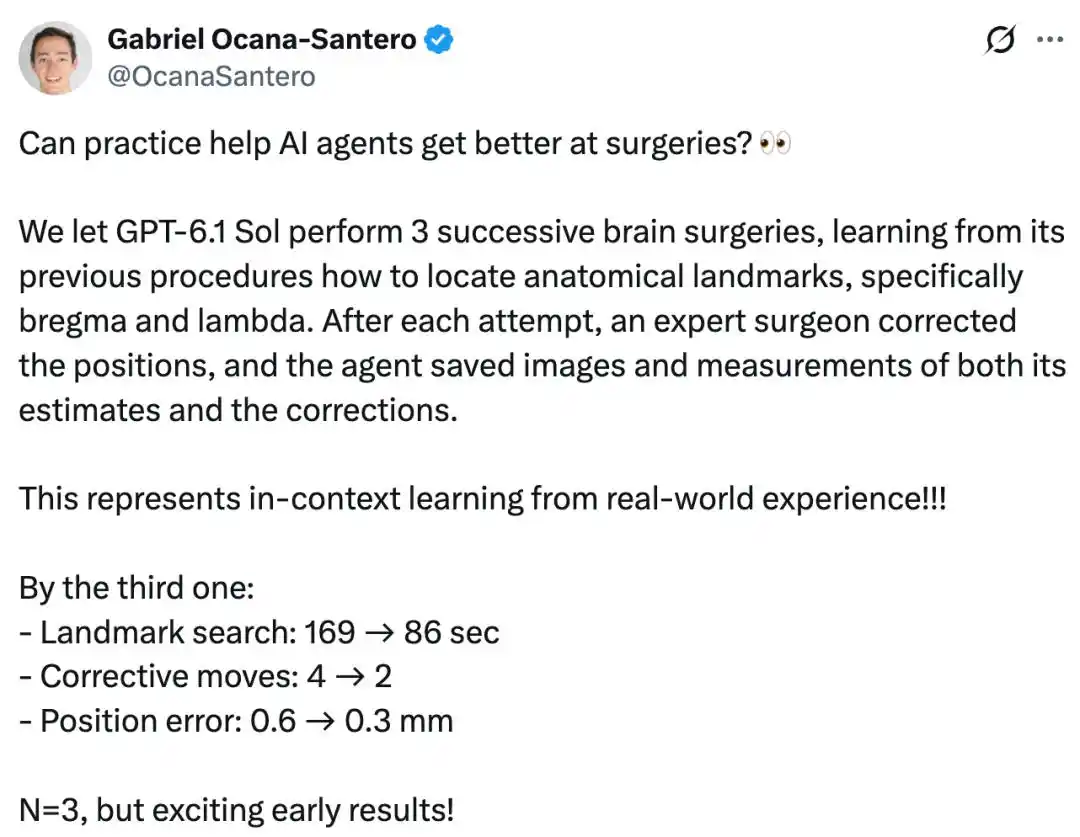
近日,生物科技初创公司 Exin Therapeutics 联合创始人兼 CEO Gabriel Ocana-Santero 分享了一组实验结果:团队让 GPT-6.1 Sol 连续参与三轮小鼠脑部手术定位。
每次操作结束后,专业外科医生都会纠正模型的定位结果,模型则保存自己的图像、测量数据和专家修正记录,供下一轮操作参考。
结果相当有意思。
到了第三次操作,GPT-6.1 Sol 寻找解剖标志的时间从 169 秒缩短到 86 秒,所需的纠正动作从 4 次减少到 2 次,定位误差也从 0.6 毫米降至 0.3 毫米。
Ocana-Santero 将这一过程称为基于真实世界经验的上下文学习(In-context Learning)。
需要注意的是,这组数据只有 3 次操作,距离证明 AI 已经掌握稳定的手术能力还有很长距离。但它展示了一种值得关注的变化:AI 开始把真实操作中的观察结果和专家反馈带入下一轮任务,逐步积累经验。
这项实验还引出了一个值得关注的问题:这究竟是真实手术,还是模拟环境中的演示?
X 用户 Stephane 在评论中直接向 Ocana-Santero 求证,后者明确回应是真实手术。Stephane 随后表示,这种结合上下文、在执行过程中即时积累经验的方式很有意思。他还透露,自己正在另一个领域探索类似机制:让模型保存每次任务中获得的经验,等再次遇到相关问题时,就能直接调用。
先找到头骨上的两个点
才能准确定位大脑
要理解这次实验,得先认识两个神经科学实验中经常出现的名字:Bregma(前囟点)和 Lambda(人字缝点)。
它们并不是大脑内部的神经核团,而是小鼠头骨表面的两个解剖标志点。
Bregma 位于矢状缝与冠状缝的交汇处,Lambda 则位于矢状缝与人字缝的交汇处。研究人员通常以 Bregma 作为立体定位坐标的参考原点,再结合 Lambda 等标志校准头骨的位置和倾斜程度。

图源:https://www.jove.com/t/67381/an-immunocompetent-murine-model-for-laser-interstitial-thermal
为什么要如此在意这两个点?这是因为小鼠脑部的很多实验,都需要通过立体定位设备,将注射针、电极或其他实验器械准确送到指定脑区。
研究人员首先要找到头骨上的参考点,再结合脑图谱,将目标脑区转换成前后、左右和深度三个方向的坐标,最终交给设备执行。整个过程看似只是寻找几个交点,实际上需要同时处理视觉识别、空间定位和坐标校准。
头骨上的缝合线并不总是清晰可辨。小鼠个体之间也存在解剖差异,头部固定角度和水平校准都会影响最终的坐标。相关研究甚至专门讨论过不同测量方法带来的 Bregma 定位误差。
对于刚开始接触这类实验的研究人员来说,准确找到标志点并完成头部校准,本身就是需要反复练习的基本功。
这次实验,GPT-6.1 Sol 要完成的就是其中一个关键环节。它需要根据实验图像判断 Bregma 和 Lambda 的位置,给出自己的定位结果。专家外科医生随后检查这些位置,并对不准确的判断进行修正。
每次操作结束,模型都会保存自己的估计图像和测量结果,以及专家纠正后的数据。这些信息成为下一轮操作可以利用的经验。
从 169 秒到 86 秒
AI 开始积累操作经验
这次实验最有意思的地方,在于 GPT-6.1 Sol 并没有在每次任务结束后简单清空之前的操作记录。模型会保留此前操作中的图像和测量数据,同时记录专家给出的修正结果。这样一来,模型能够在后续操作中参考之前的判断与纠正,逐渐改善定位表现。
三项指标都出现了改善:搜索时间缩短了近一半,纠正动作减少了一半,定位误差也直接减半。
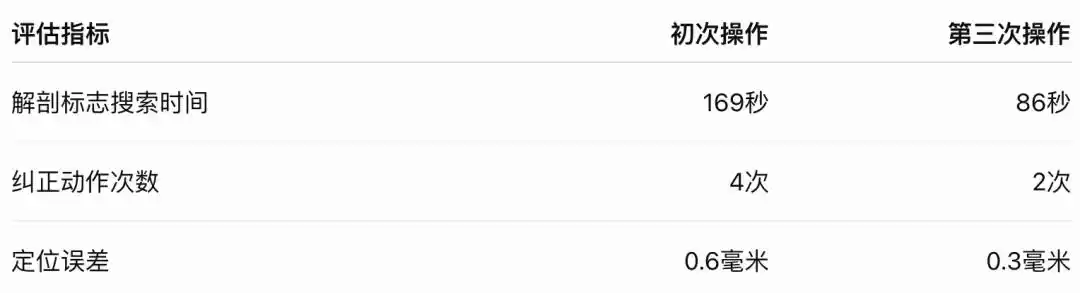
这次实验采用的是上下文学习思路。
传统模型训练通常需要通过训练数据和优化算法调整模型参数,让模型在后续任务中获得新的能力。而这次实验披露的机制,重点在于积累和利用实际操作记录。模型将此前的图像、测量结果以及专家反馈保存下来,再用于后续操作。
目前,团队没有披露这套经验记录具体如何接入模型,以及是否涉及底层模型权重更新。因此,还不能将它描述为 GPT-6.1 Sol 通过三次手术完成了自主训练或参数层面的自我进化。
但从实验思路来看,这种方式已经让 AI 拥有了一种更接近人类实践学习的能力:先尝试,再接受纠正,然后带着上一次的经验继续操作。对于需要大量重复实验的生物医学研究,这种能力有实际意义。
从让 AI 做脑部注射
到让它自己积累实验经验
这并非 Exin Therapeutics 第一次让 AI 接触真实的小鼠脑部手术。
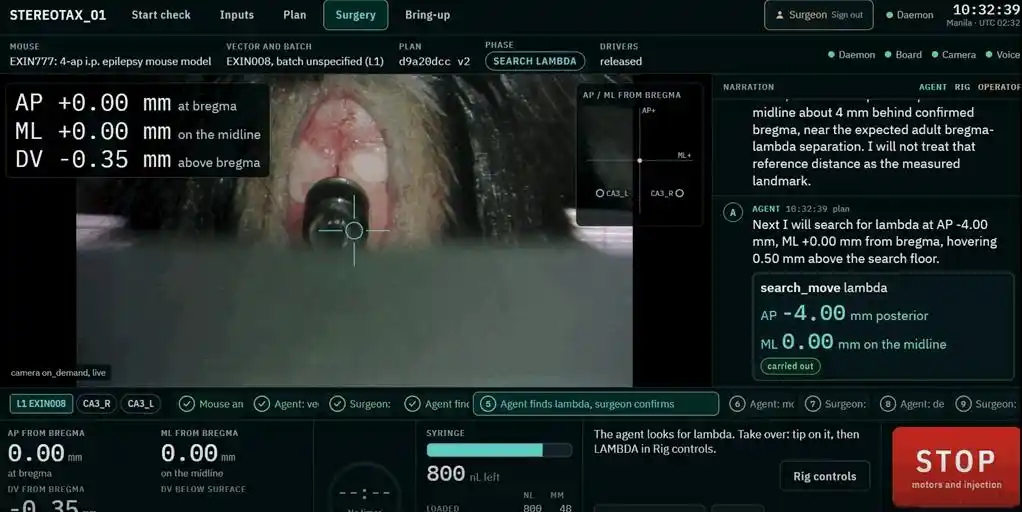
10 月 28 日,Ocana-Santero 就曾披露过一次更引人注目的实验。当时,团队给 AI 智能体准备了 19 种基因治疗载体、一只癫痫模型小鼠,以及一套带有摄像头的电动立体定位手术设备,目标是寻找能够减少癫痫发作的治疗方案。
AI 需要先阅读相关研究资料,从候选方案中选择基因治疗载体,再确定应该向大脑哪个区域注射,以及具体的注射坐标。随后,它通过摄像头观察手术区域,控制设备上的机械臂和注射针,完成注射操作。
整个过程注入了 250 纳升的治疗载体。

这项实验有一个值得注意的区别:传统手术机器人通常由人类医生确定手术方案,再由机器人执行具体动作。而这次实验中,AI 还参与了治疗方案和脑区的选择。
不过,整个过程并非无人监督。一名持证兽医外科医生负责切开头皮、开颅和缝合,并监督关键操作。团队还设置了不可绕过的操作限制、关键步骤的人类审批机制,以及能够直接切断电机电源的物理紧急停止装置。
在一次设备坐标异常时,AI 识别出了位置问题,并拒绝继续移动针头。最终,研究人员通过人工修复设备控制代码解决了故障。
10 月 31 日,Ocana-Santero 又公布了进一步的实验:
Claude Sonnet 5、GPT-6.1 Sol 和 Grok 4.7 分别参与了同一目标下的小鼠脑部实验。三个模型拿到相同的 19 种候选基因治疗载体和相同的实验目标,却选择了不同的脑区、治疗机制和方案。例如 Claude 选择了内嗅皮层,GPT 选择了海马体,Grok 则选择了躯体感觉皮层。
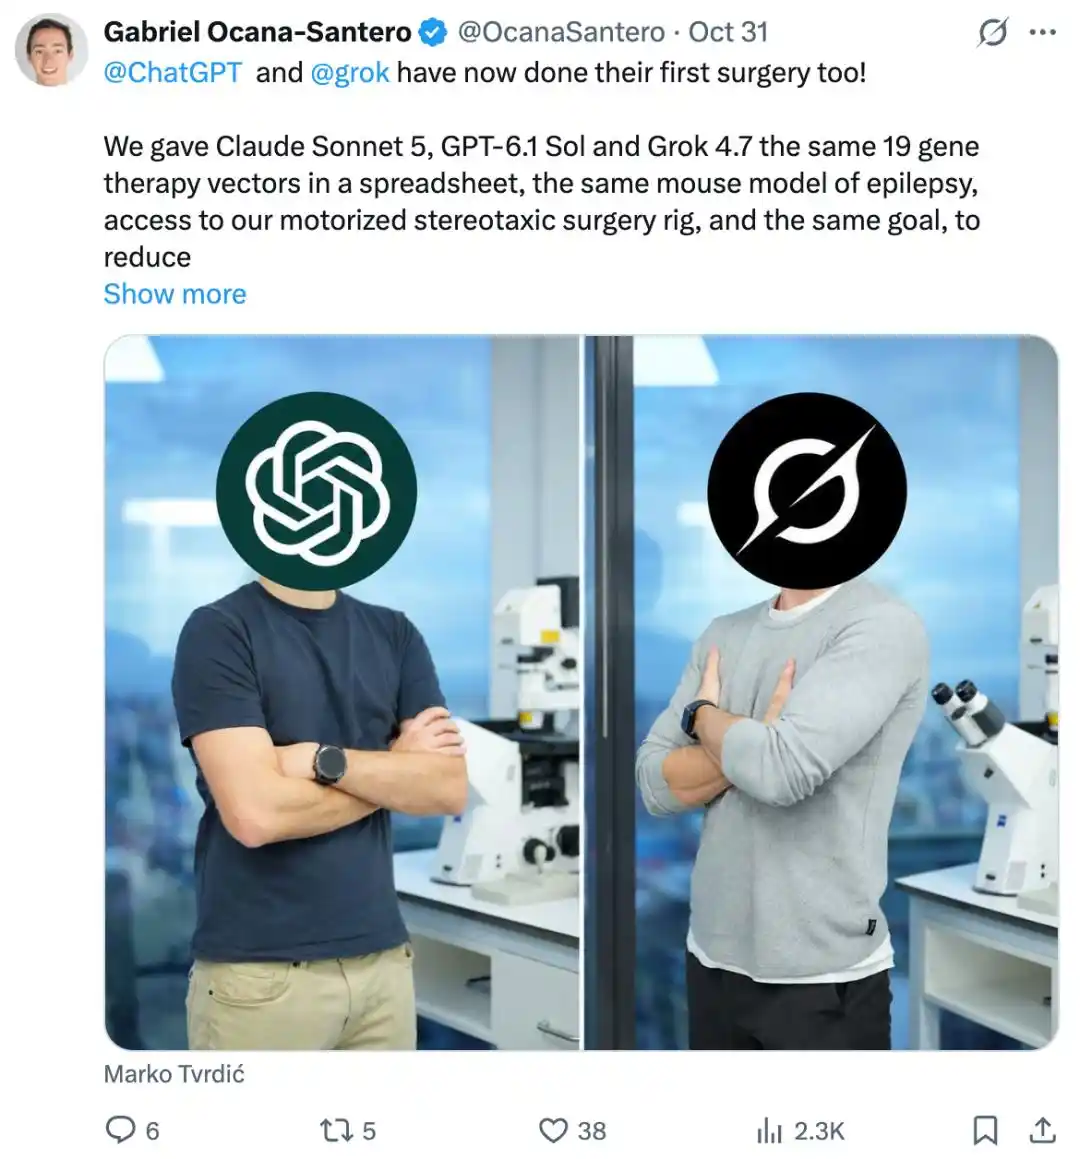
这说明,即使面对相同的科学问题,不同模型也可能根据各自的知识推理给出不同的实验路径。究竟哪种方案更有效,还需要通过后续实验验证。
从最初让 AI 选择治疗方案、控制注射设备,到现在让它通过连续操作和专家反馈改善定位表现,Exin 正在尝试把 AI 接入更完整的实验流程。
本文来自微信公众号 “机器之心”(ID:almosthuman2014),作者:关注AI生物科学的
本内容旨在传递行业动态,不构成投资建议或承诺。


24H热门新闻
暂无内容
