扫描下载APP
其它方式登录
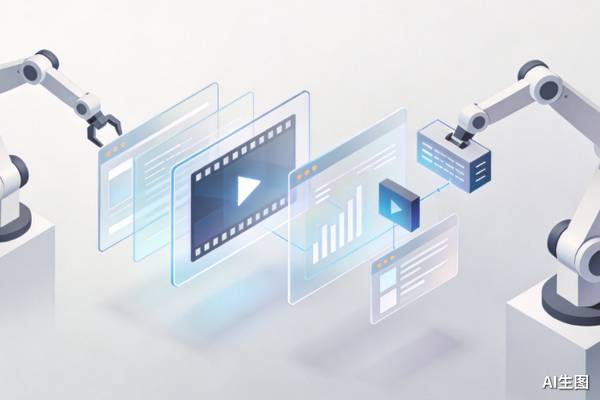
斯坦福大学李飞飞团队发布开放世界动作建模框架OpenWAM,通过统一视频底座、四种可配置的跨模态交互程序及可迁移的局部动力学模型(IDM/FDM),系统性解耦‘想象’与‘动作’,显著提升机器人任务成功率;其核心创新在于因果化预训练、反事实数据增强和模块化组件复用。