扫描下载APP
其它方式登录
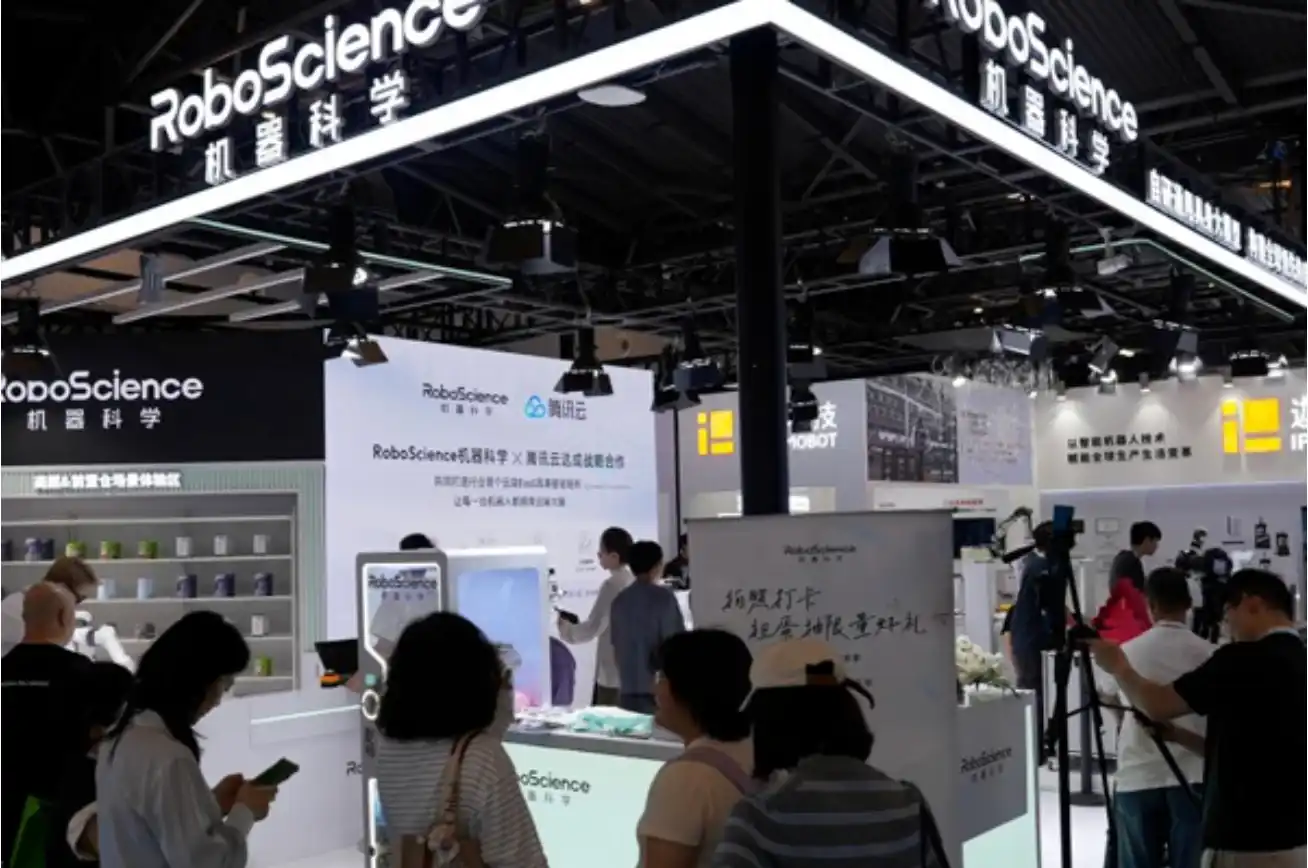
具身智能赛道降温背景下,斯坦福AI Lab校友田野与邵林创立的RoboScience机器科学逆势完成数亿元A2轮融资。公司聚焦通用具身智能,自研Visics通用具身大模型与RoboMirage物理仿真引擎,突破本体泛化与数据成本瓶颈,一年内打通数据、模型、机器人本体全栈闭环,并推出REX G1轮式仿人形机器人,加速在物流、零售、工业等场景落地。
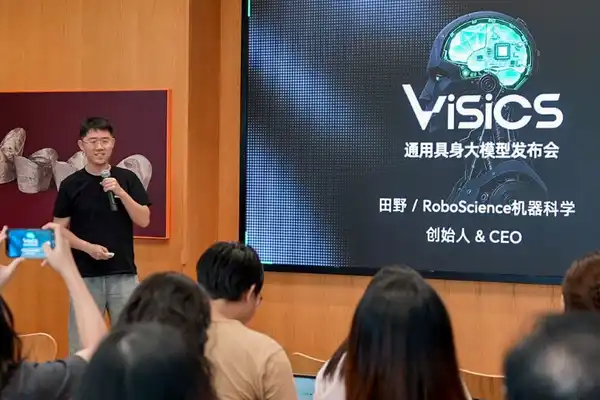
RoboScience机器科学发布Visics通用具身大模型,提出Object Trajectory物体3D点云轨迹作为统一表征,构建VLOA分层架构,实现跨机器人本体、跨物体类型、跨任务的全域泛化能力,突破具身智能在泛化性、精细操作和长程任务中的瓶颈,并通过仿真+视频双数据飞轮加速训练。