扫描下载APP
其它方式登录
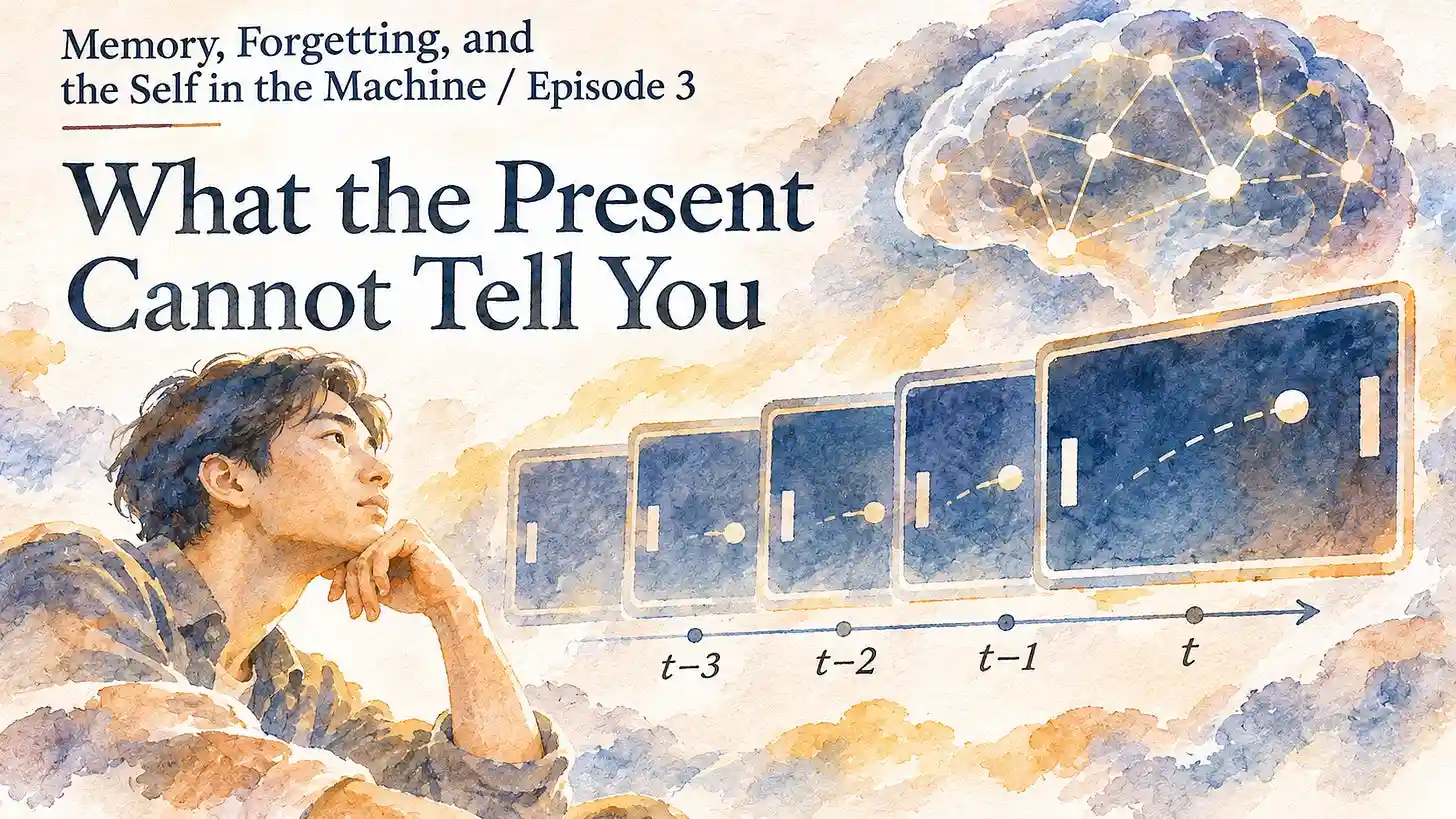
文章探讨人工智能在时序决策中的根本局限:大模型虽能存储海量静态知识,却受限于算力与上下文窗口,无法持久保留动态交互中的完整历史;以Pong游戏和DQN智能体为例,揭示‘观测值’与‘系统状态’的割裂,以及固定帧堆叠(如4帧)作为记忆折中方案的物理边界与信息损耗本质。
Physical Intelligence联合创始人谢尔盖·莱文指出,机器人发展的最大瓶颈是高质量物理交互数据的闭环获取,而非算力或算法;PI聚焦构建通用物理世界基础大模型(如π系列),通过融合互联网预训练常识与真实机器人交互数据,实现跨硬件形态的任务泛化与零样本操作;强调‘人工接管+强化学习’的渐进式落地路径及横向平台模式的产业必然性。
文章对比中美资本对具身智能领域的不同投资逻辑:美国资本以平台思维高估值押注通用机器人大脑(如Physical Intelligence),容忍零营收,对标OpenAI模式;中国资本则强调商业化落地,要求企业具备订单、产线和客户复购等硬指标,推动技术快速融入制造业供应链。
文章对比分析宇树科技与Physical Intelligence两家机器人企业估值与商业化现实的严重背离:宇树虽已实现营收和盈利,但2679亿元市值对应超100倍市销率和500倍市盈率;Physical Intelligence成立两年零收入,估值却冲刺200亿美元。资本市场正从盲目追捧转向审慎评估具身智能企业的商业模式、收入可持续性及估值合理性。
美国机器人AI公司Physical Intelligence成立两年多,尚未产生公开营收,估值已飙升至200亿美元(约1400亿元人民币),核心驱动力是其三位顶尖高校教授领衔研发的通用机器人基础模型π系列,旨在让机器人理解物理世界并跨场景执行复杂任务;文章对比同行Skild AI的商业化进展,指出模型泛化能力、硬件适配性与真实产线稳定性仍是商业化关键瓶颈。
美国机器人AI初创公司Physical Intelligence正洽谈10亿美元融资,投后估值逼近200亿美元。公司聚焦开发通用机器人基础模型pi-zero,旨在赋予机器人物理常识与跨任务泛化能力,以软件驱动低成本硬件实现复杂操作,被资本视为机器人时代的‘通用大脑’和底层操作系统。
文章探讨具身智能行业正从技术驱动转向商业驱动,提出“部署公司”作为连接技术与真实场景的关键角色,强调通过解决方案式落地、API服务、订阅模式和生态协同等方式构建可持续商业模型,推动产业从模糊的技术标签走向清晰的客户价值交付与收入闭环。
文章分析了2026年10月19—25日全球宏观与加密市场动态,指出能源通胀和科技股走弱压制风险偏好,BTC失守8万美元;重点详解Axis Robotics项目——一个融资1200万美元、以AI驱动的分布式物理人工智能机器人训练基础设施,通过浏览器仿真采集数据、四层架构实现从任务生成到真实机器人部署的端到端闭环。
Physical Intelligence(PI)公司推出Pi API beta版,将具身智能模型能力以云端API形式产品化,提供数据上传、托管微调、推理生成与评测回流的一站式服务,旨在解决机器人行业‘大脑’商业化难题,推动具身智能向基础设施化演进,并引发本体公司、大脑公司及全栈企业的战略调整与行业格局重构。
黄仁勋在英伟达柏林GTC大会上发布下一代AI工厂战略,聚焦DSX POD模块化数据中心设计以缩短部署周期至14天,强化Physical AI与工业机器人落地,推出OpenShell安全架构、Agent Knowledge Foundation及Isaac人形机器人平台,并强调仿真训练、能效优化与企业级Agent治理。
当前一级市场资本正密集涌向由智能驾驶领域资深从业者(“老炮儿”)创立的具身智能初创公司,如昆仑行、费莫一、墨奇智能等。这些团队凭借智驾量产经验、多模态感知与数据闭环能力,转向工业巡检、物流配送等垂直场景,强调商业化落地与数据飞轮,反映资本市场从追捧通用人形机器人叙事转向重视确定性、工程化能力和真实场景验证。
美梦空间在第五届全球数字贸易博览会上发布物理-世界动作模型Physical-WAM和机器人物理评测基准RoboTwin-Phys,旨在提升具身智能在真实物理环境中的鲁棒性与可评测性;前者通过‘物理Token’表征摩擦、重量等隐含物理量实现感知-预测-动作闭环,后者首创以物理扰动为核心的多维度可控评测体系,两项成果均已开源。
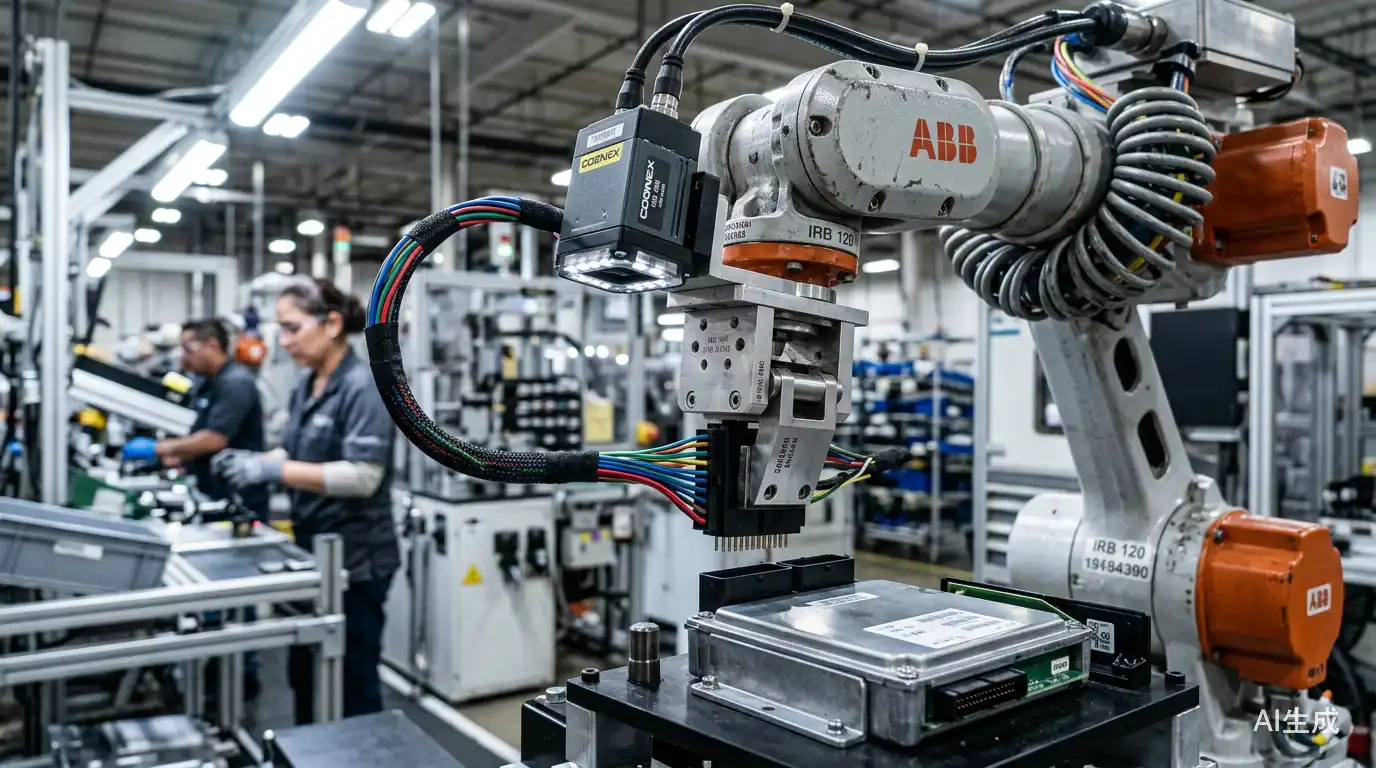
文章探讨Physical AI(具身人工智能)绕过尚不成熟的人形机器人硬件,转而部署在现有工业机械臂上实现商业化落地。多家公司如Sanctuary AI、Skild与优傲、ABB、安川等合作,将AI模型接入成熟机械臂,聚焦线束插接等依赖人工判断的复杂工序,提升柔性操作能力与产线适配效率。
Simate公司成立仅三个月即推出首版通用物理快系统Simate-beta,登顶RoboDojo榜单,聚焦零样本泛化的Physical AI研发;其核心采用AI-native研发范式,通过SiPAI模型框架、AutoResearch自动化实验平台与AI-native Infra基础设施,实现人机协同的物理智能研究闭环。
Simate硅基伙伴成立三个月即凭借AI自动研究系统AutoResearch研发出登顶RoboDojo物理AI评测榜单的通用物理快系统模型,提出Physical RSI(物理智能递归自我改进)技术路线,通过AI Agent参与模型研发、实验、评测与真机部署闭环,实现机器人智能的持续迭代进化。